

Este es un tipo de sensor óptico que cae en la categoría de los CDTs y se analizará en este artículo. Analicemos cómo funciona: El control de muchos equipos automatizados depende de conocer con precisión la posición de las partes móviles.
Para ello se utilizan varios tipos de transductores, cuya finalidad es proporcionar, en forma de señales eléctricas, información sobre la posición, velocidad de desplazamiento y sentido de desplazamiento de piezas giratorias o móviles en línea recta.
Uno de los dispositivos más utilizados para este fin es el codificador óptico o simplemente codificador que entra dentro de la categoría de transductores codificados.
Llamamos transductores codificados o CDTs a los transductores o sensores de posición que proporcionan información a un circuito externo en forma de código.
Los transductores codificados pueden ser de varios tipos:
a) Relativo
Los transductores relativos, como los codificadores, indican el cambio de posición y no la posición real.
b) Absoluto
Indica la posición actual del objeto.
Los sensores de este tipo se pueden utilizar para medir tanto desplazamientos lineales como angulares, como se muestra en la figura 1.
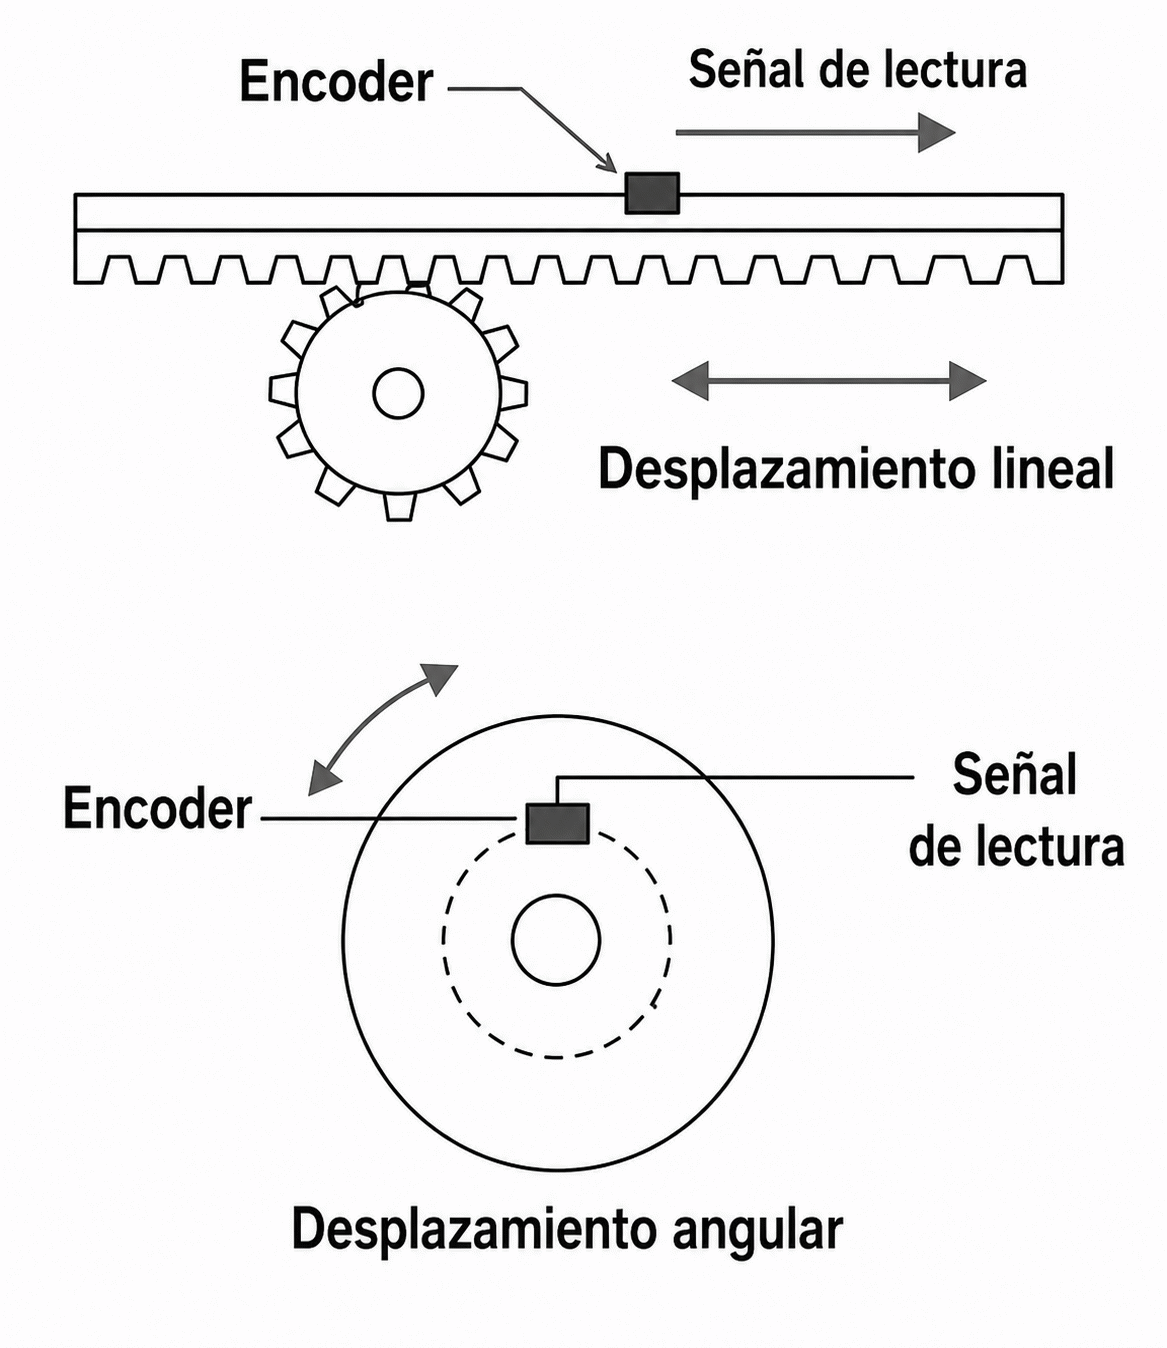
En la figura 2 tenemos un transductor lineal en el que hay una tira de material plástico donde se registran las posiciones del objeto, que son leídos por un transductor a medida que viaja.

La idea de dispositivos llamados codificadores es antigua.
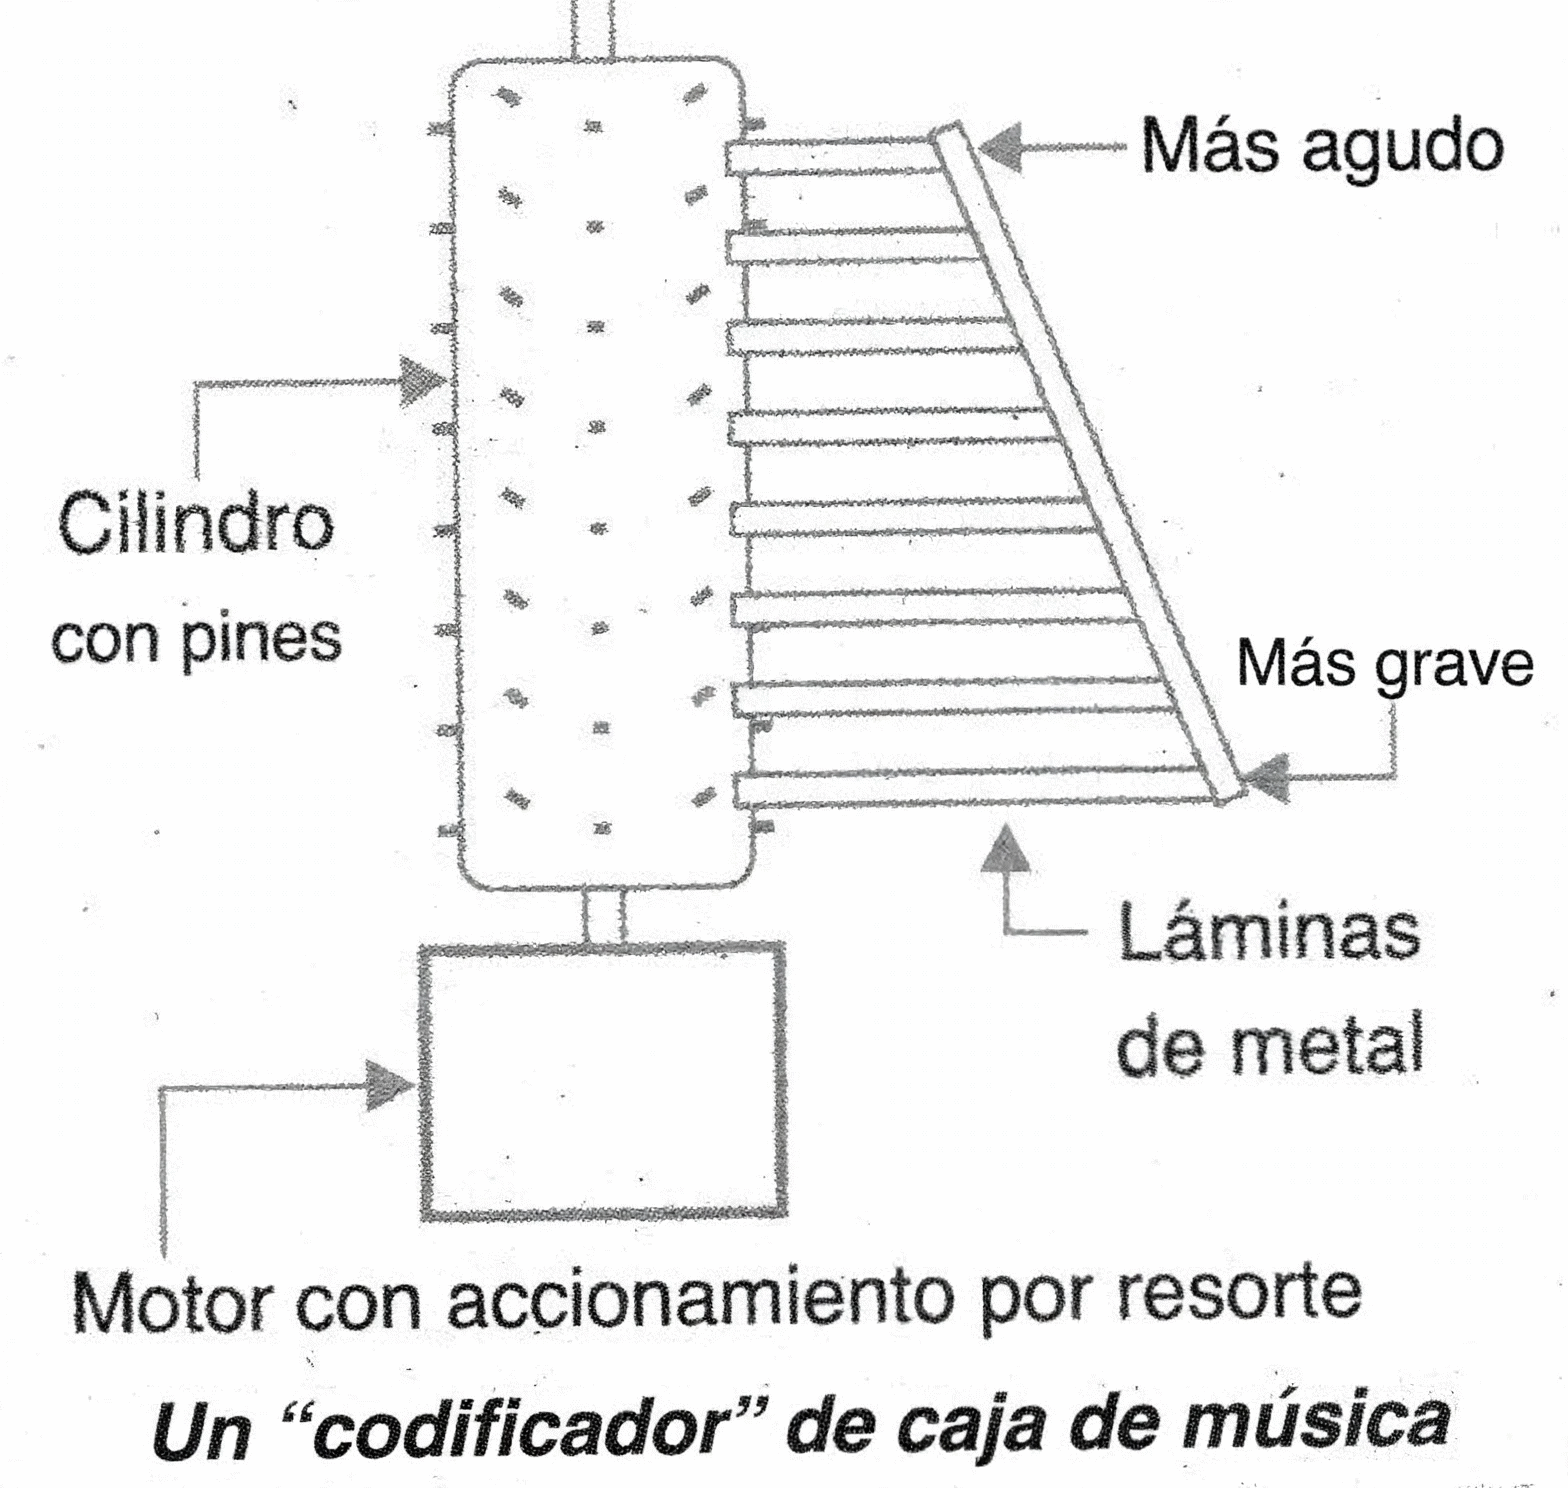
El punto de partida son los cilindros de los pianos antiguos que “tocaban solos” o incluso los cilindros con clavijas de las cajas de música.
Colocando los pinos de un cilindro en posiciones determinadas por las notas musicales que se deben tocar, al girar estos pinos se disparaban aspas de diferentes longitudes que luego producían las notas correspondientes, como se muestra en la figura 3.
La idea evolucionó hacia dispositivos capaces de controlar las funciones de una máquina en función de su posición y hoy tenemos CDT. Uno de los tipos más populares de transductor codificado o CDT es el codificador óptico, el cual tiene la construcción física que se muestra en la figura 4.
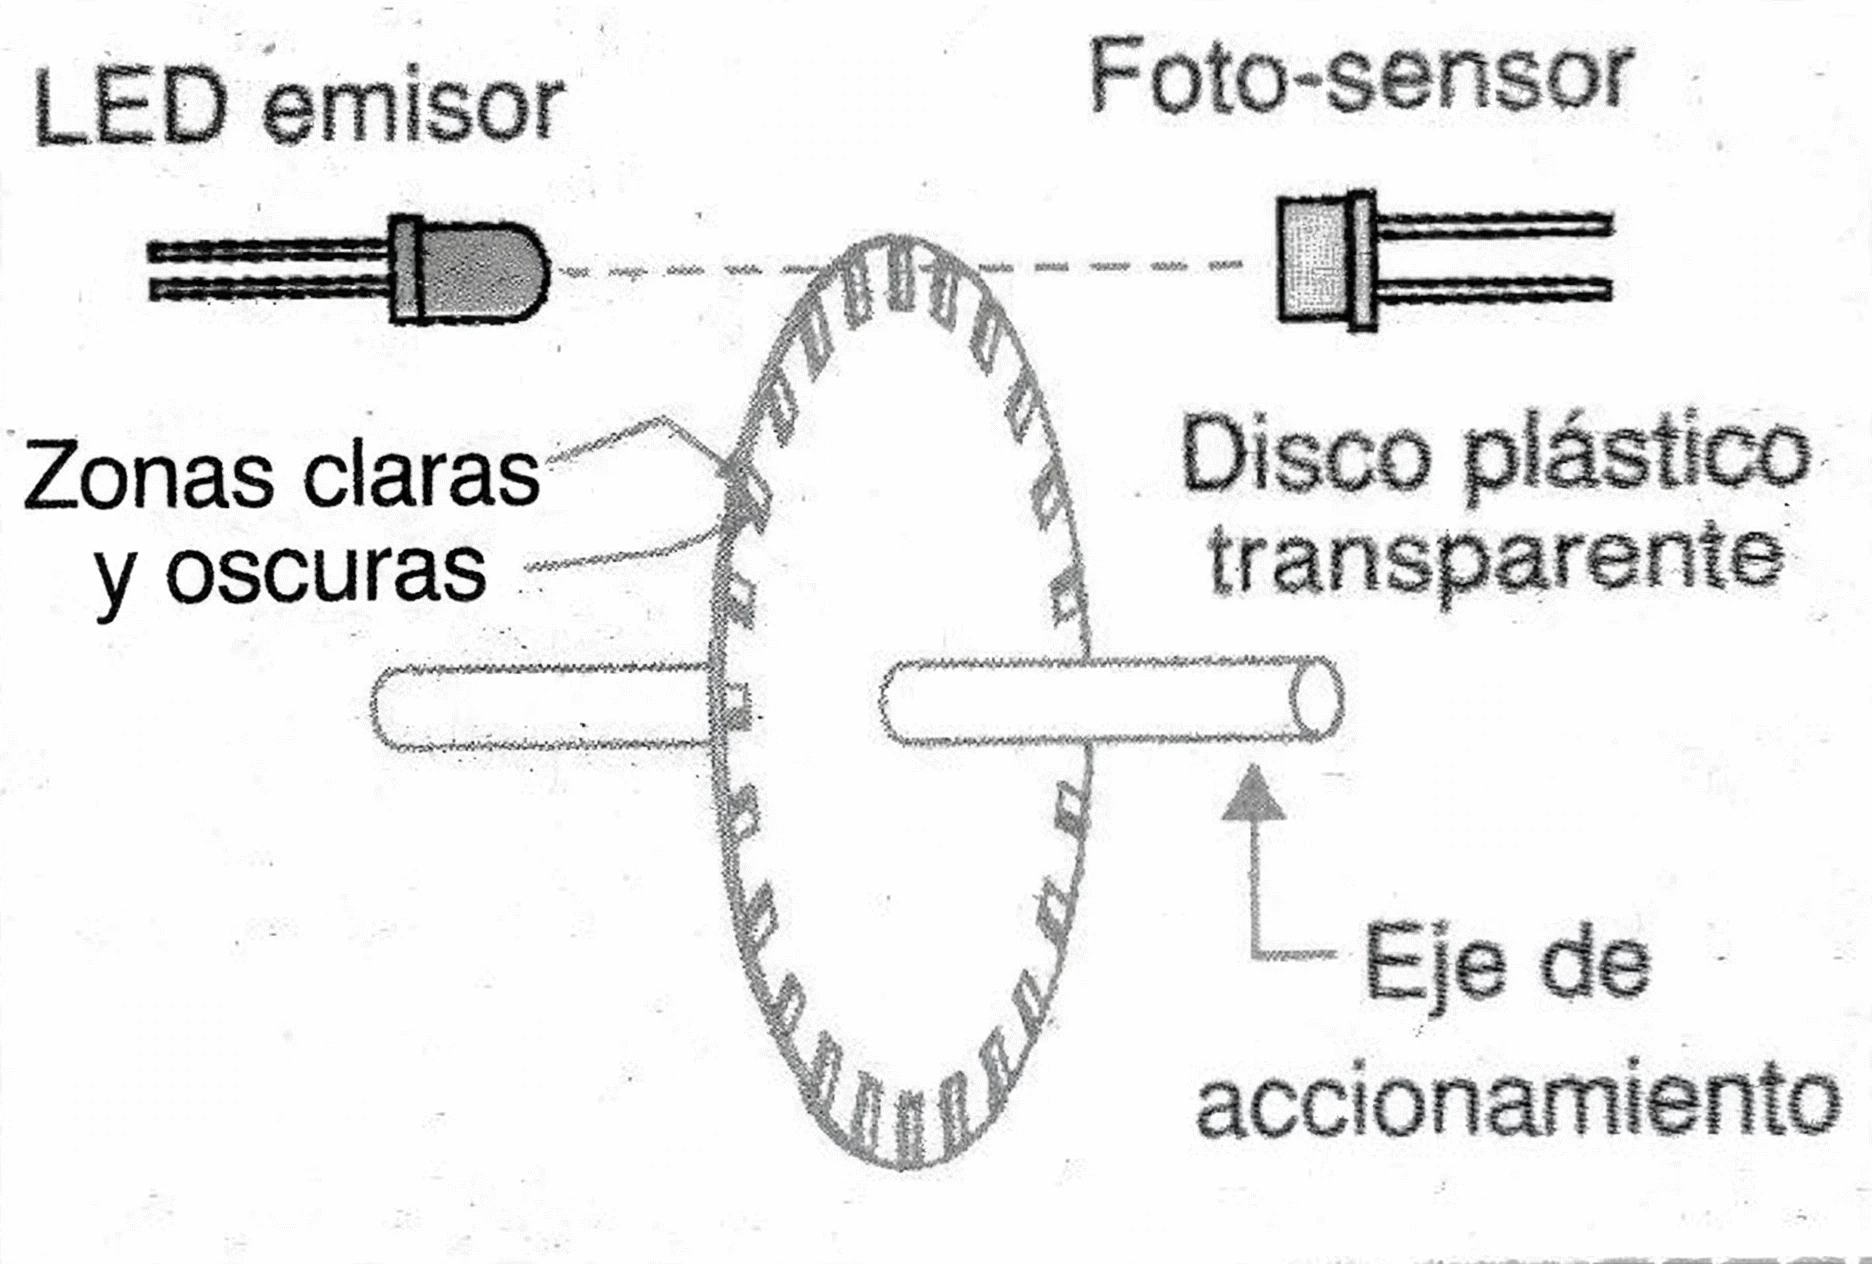
Este transductor está formado por un disco de plástico transparente en el que se encuentran grabadas unas franjas oscuras que corresponden a los transductores digitales codificación de cada posición. La lectura se realiza colocando uno o más emisores de infrarrojos en un lado y uno o más sensores (fotodiodos y fototransistores) en el lado opuesto.
Las señales obtenidas son entonces pulsos cuando partes claras u oscuras del disco de plástico pasan frente a los sensores, como se muestra en la figura 5.
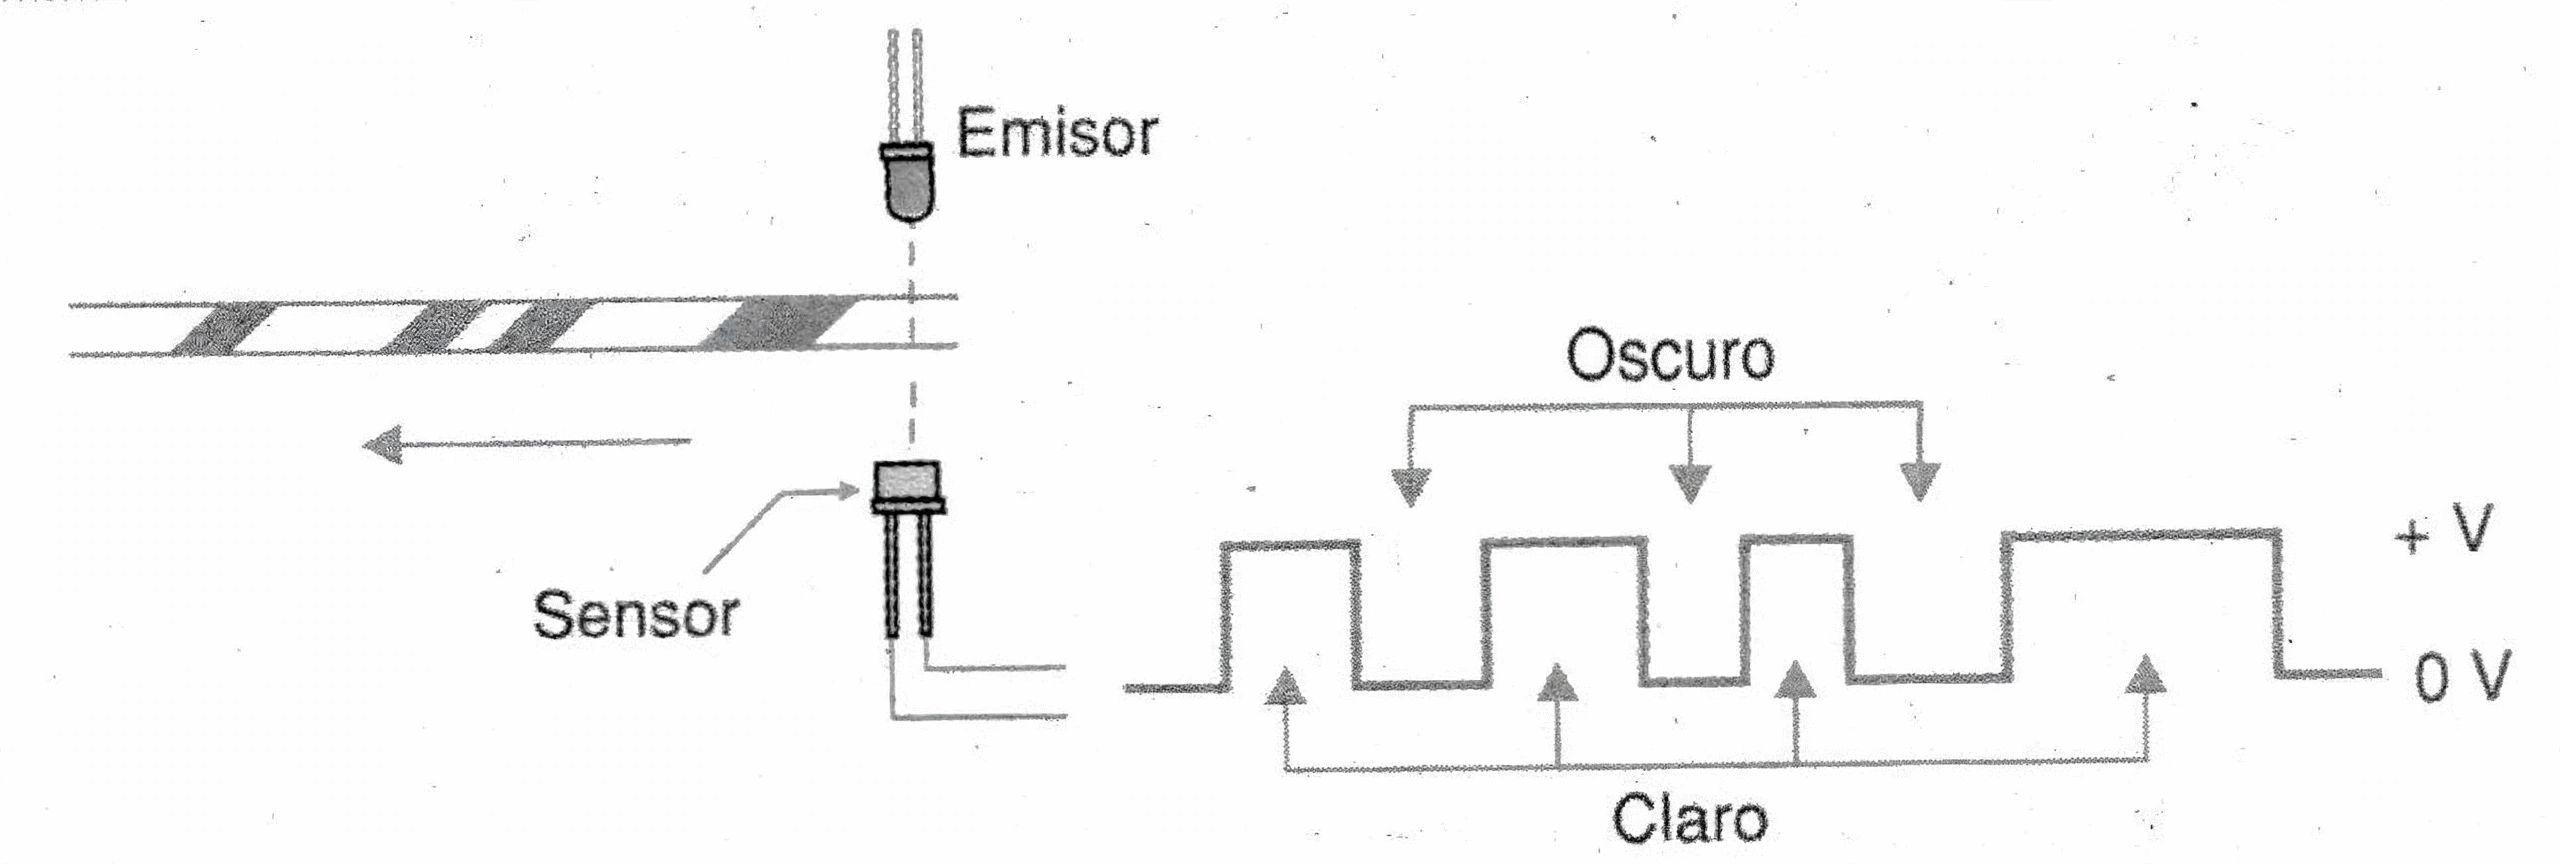
En la forma más simple, tenemos una secuencia de luces y sombras que se mueve frente a un solo par de sensores, en cuyo caso produce una onda de pulsos que se pueden contar tanto para monitorear la posición del objeto como su velocidad. Este tipo de sensor se llama incremental.
En el sensor absoluto tenemos varias bandas que brindan una indicación digital, ya que para su lectura se utilizan varios sensores. Tenga en cuenta entonces que las marcas claras y oscuras están programadas para proporcionar información digital de la posición en la que se detiene el disco.
Evidentemente, cuantos más códigos se graben en el disco, es decir, cuantos más dígitos tenga el código, mayor será el número de posiciones que se pueden detectar. En resumen, el número de bits en el código da la precisión o resolución del codificador.
Por ejemplo, un codificador de 4 bits o 4 bandas puede leer solo 32 posiciones, pero un codificador de 8 bandas tiene una resolución de 256 posiciones o aproximadamente 1,4°.
Una de las desventajas de este tipo de sensor es que la versión incremental dificulta la detección de la dirección del movimiento.
Los pulsos generados cuando viaja en una dirección son los mismos que cuando viaja en la dirección opuesta. Hay varias técnicas que se pueden usar para que los transductores incrementales también detecten la dirección del movimiento. Una de estas técnicas se muestra en la figura 6.
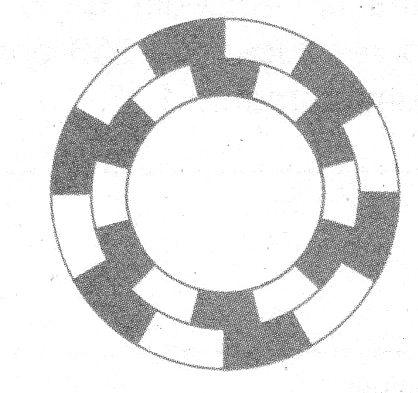
Este sistema se utiliza cuando el desplazamiento se realiza en pasos iguales de ángulos en ambas direcciones. Como vemos, en la cinta por donde se mueve el sensor tenemos dos bandas con marcas.
Tenga en cuenta que las marcas de posición están ligeramente desplazadas, por lo que el circuito puede detectar esto, proporcionando con precisión la dirección de rotación del sensor. Cuando gira en una dirección, las marcas en un carril atraviesan el sensor un poco antes que las marcas en el otro.
Con la inversión del sentido de giro es la otra banda la que pasa a detectar las marcas antes. La codificación de los transductores de desplazamiento absoluto tiene el aspecto que se muestra en la figura 7.
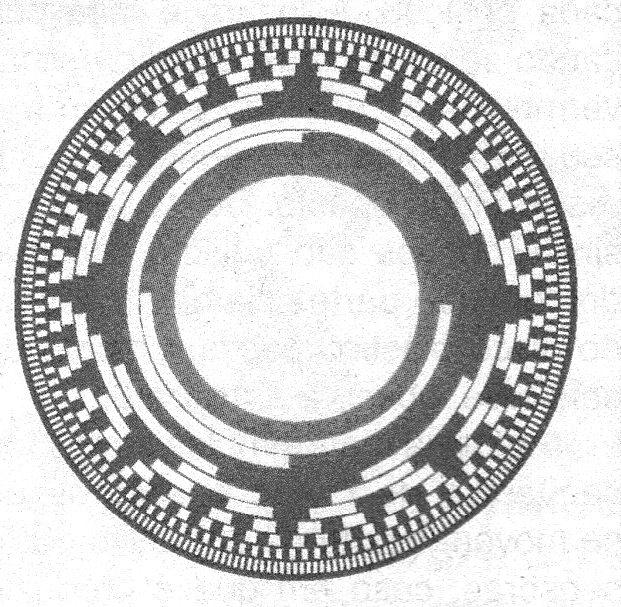
Nótese que en este caso tenemos 6 senderos y por tanto 6 bits, lo que permite leer 26 posiciones diferentes o una definición de 64 posiciones. Tenga en cuenta que en este tipo de sensor tenemos marcas de clock.
Su finalidad es muy importante. Sin las marcas de clock, en el paso de una lectura de posición a otra, se producen estados intermedios de los niveles lógicos, que pueden provocar errores.
Por lo tanto, es importante que la clock le indique al circuito el momento exacto en que se debe tomar la lectura. En muchos codificadores de este tipo, la codificación de posiciones se realiza en binario, como se muestra en la figura 8.
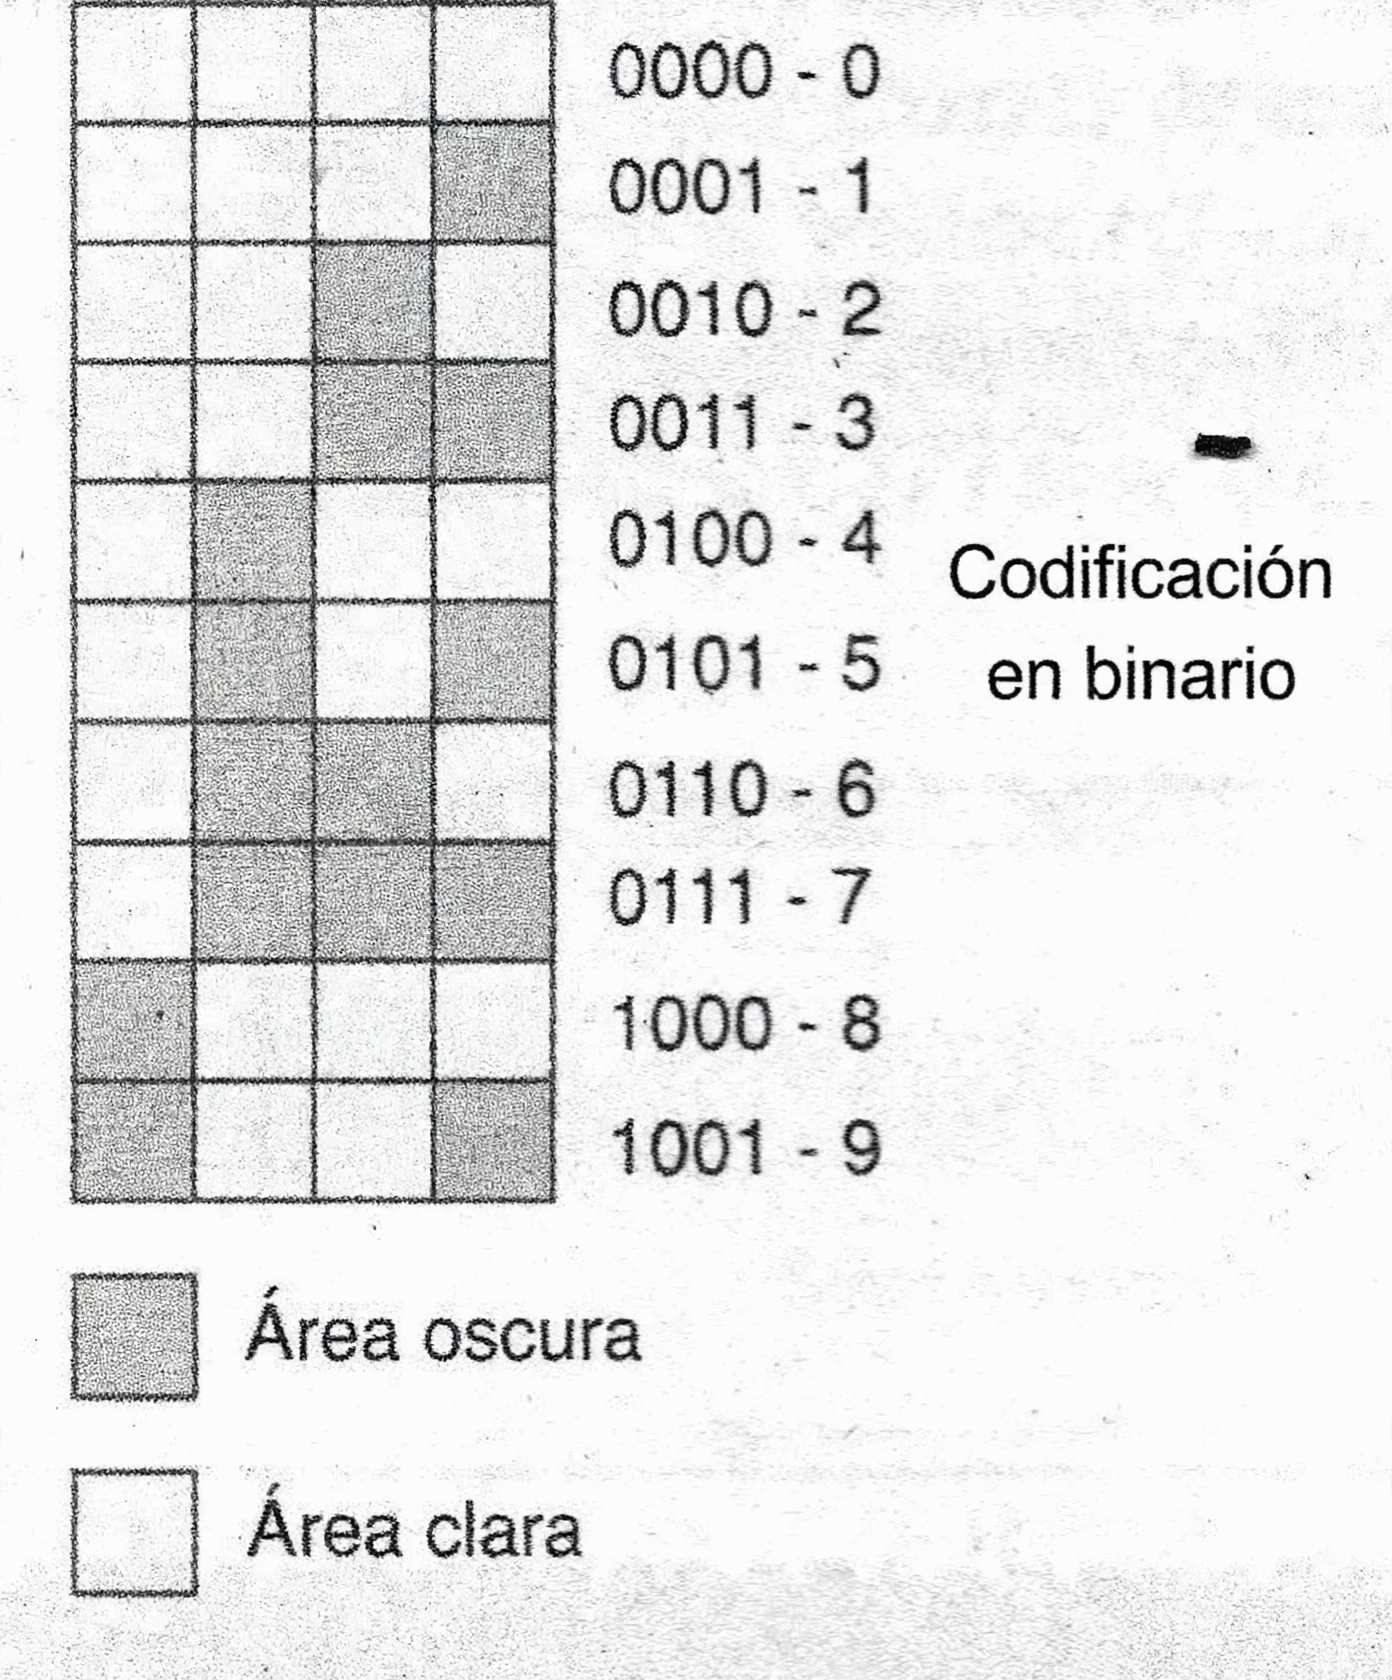
Es una forma intuitiva de marcar posiciones, pero existen algunos problemas a tener en cuenta al adoptar esta forma de numeración de posiciones. Para evitar estos problemas, muchos transductores de desplazamiento absoluto adoptan una codificación diferente que viene dada por el llamado Código Gray.
En el Código Gray, el paso de un valor numérico a otro siempre se realiza cambiando el valor de un solo bit. Esto facilita la lectura. Por ejemplo, para pasar de 11 a 12 decimal tenemos dos posibilidades:
Binario: 01011 a 01100
Gray: 01110 a 01010
La idea de usar este tipo de codificación viene de la época en que los circuitos digitales todavía usaban válvulas electromagnéticas y contactores. Las válvulas consumían una gran cantidad de energía al igual que los contadores de conmutación.
Así, se generaban picos de consumo al pasar de 0111111 a 100000 cuando se cerraban y abrían varios relés a la vez. El pico de EFM (Fuerza Contra Electromotriz) generado podría causar inestabilidades graves en el circuito.
En código binario, los valores de los dígitos se expresan por su posición en el número como potencias de 2. Así, para la numeración del 0 al 7 en binario tenemos:
0 – 000
1 – 001
2 – 010
3 – 011
4 – 100
5 - 101
6 - 110
7 - 111
¡Mire que para el paso de 011 (3) a 100 (4) todos los dígitos cambian! En el código Gray tenemos una forma diferente de representar los números del 0 al 7:
1 – 000
2 - 001
3 - 010
4 – 110
5 - 111
6 – 101
7 – 100
En la figura 10 mostramos un disco sensor codificador programado en Código Gray.
Los transductores de desplazamiento codificados también tienen sus ventajas y desventajas:
Ventajas:
• Son lineales o se pueden programar para cualquier otro tipo de respuesta.
• Son precisos
• Tienen muy bajo desgaste
• El circuito de acondicionamiento es simple
Desventajas:
Es necesario tener un acoplamiento mecánico con el objeto. Del artículo de Newton C. Braga en la revista Mecatrônica Fácil